Online — u realnom vremenu
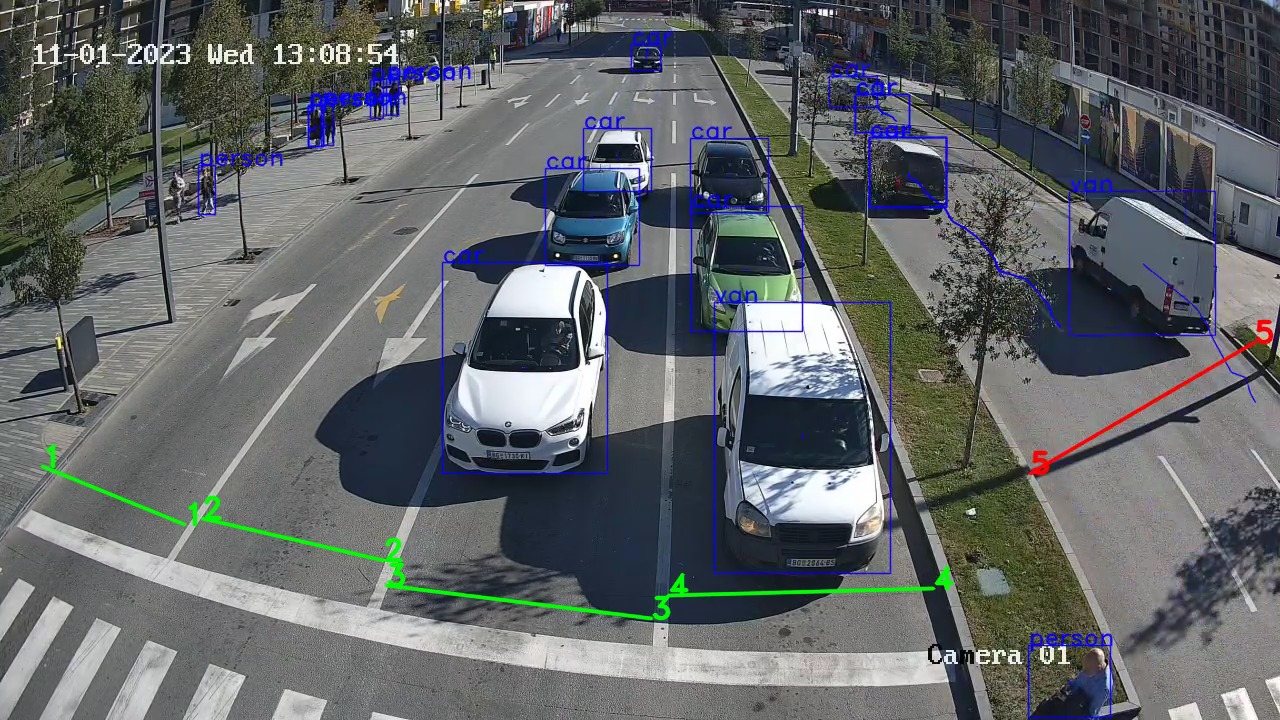
Detekcija uživo kao ulaz za adaptibilno upravljanje.
- Detekcija i klasifikacija
- Dužine redova po prilazu
- Brzina i gustina
Radi sa PTV Epics i PTV Balance.
Induktivni detektor vidi tačku. Kamera vidi raskrsnicu.
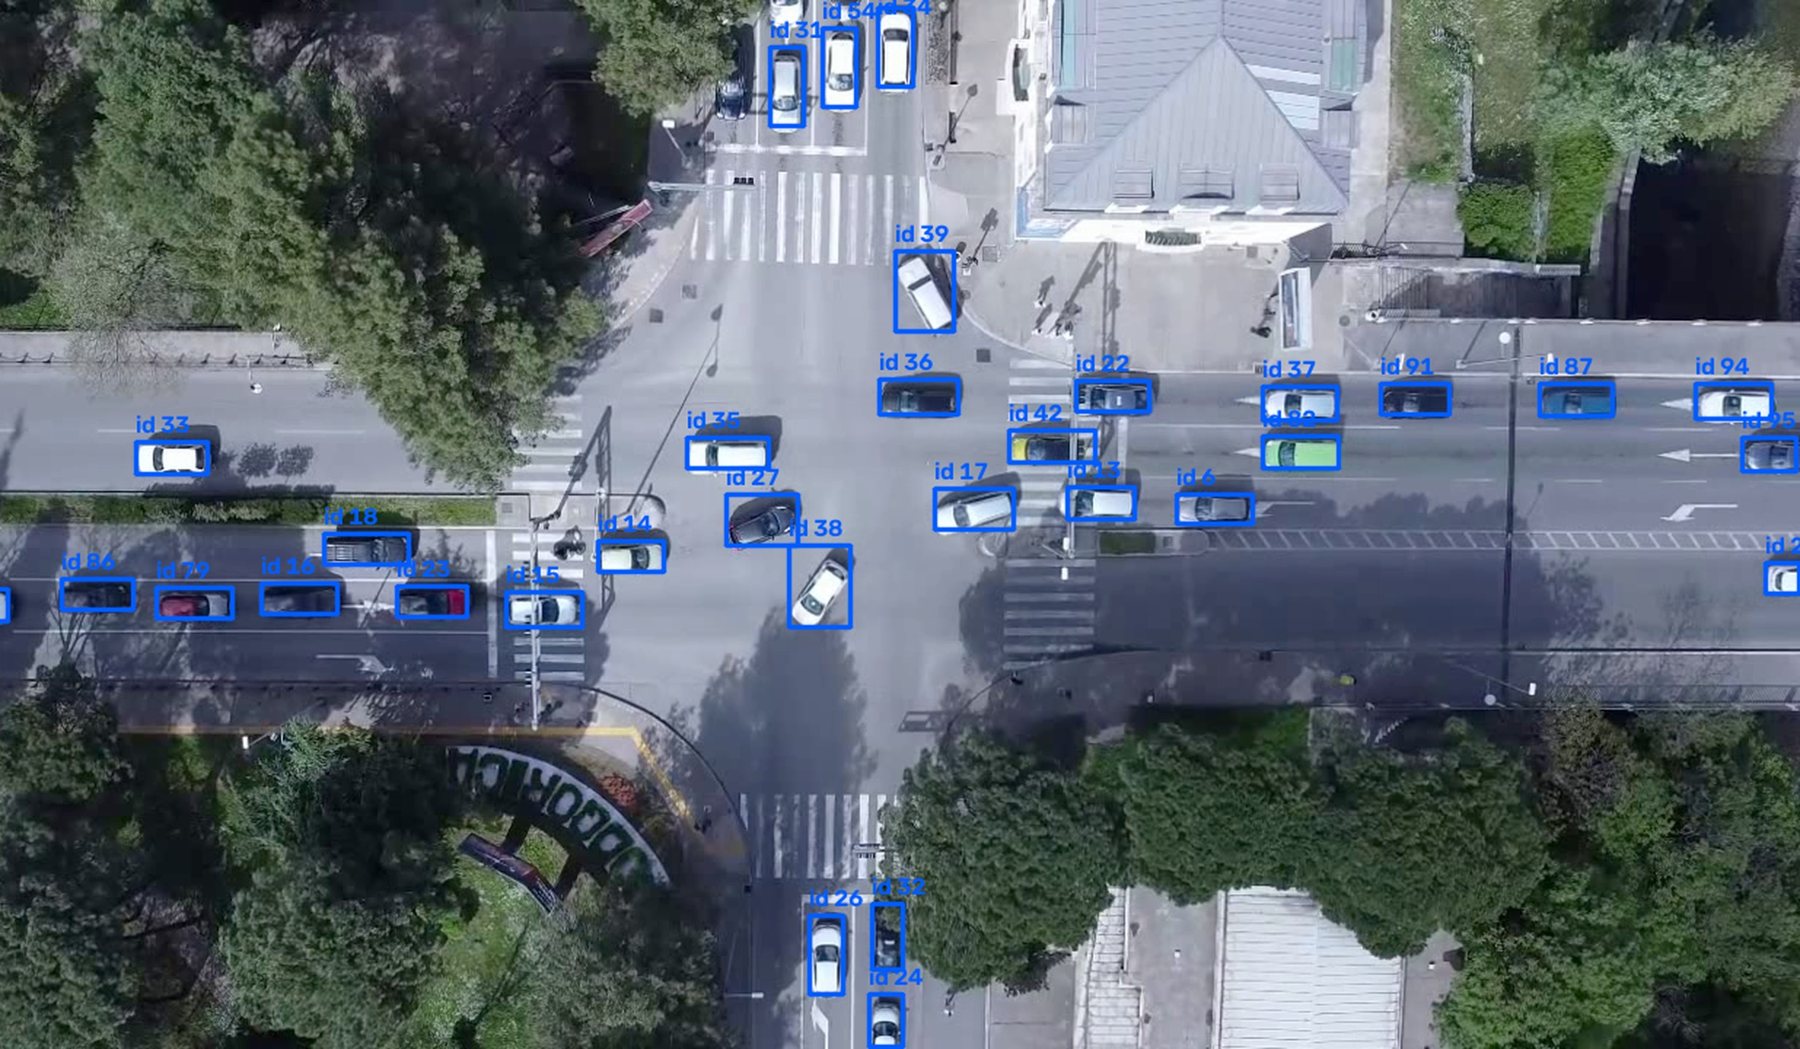
HAWKAI obradom video strima generiše podatke za upravljanje saobraćajem u realnom vremenu, a obradom video snimka podatke za detaljnu analizu i strateško planiranje. Radi sa fiksnim kamerama na stubu ili sa kamerom na dronu. Svakog učesnika u kadru detektuje, klasifikuje i prati, a rezultat su izvorno-ciljne matrice, detekcije i putanje spremne za upravljanje i planiranje.
Detekcija uživo kao ulaz za adaptibilno upravljanje.
Radi sa PTV Epics i PTV Balance.
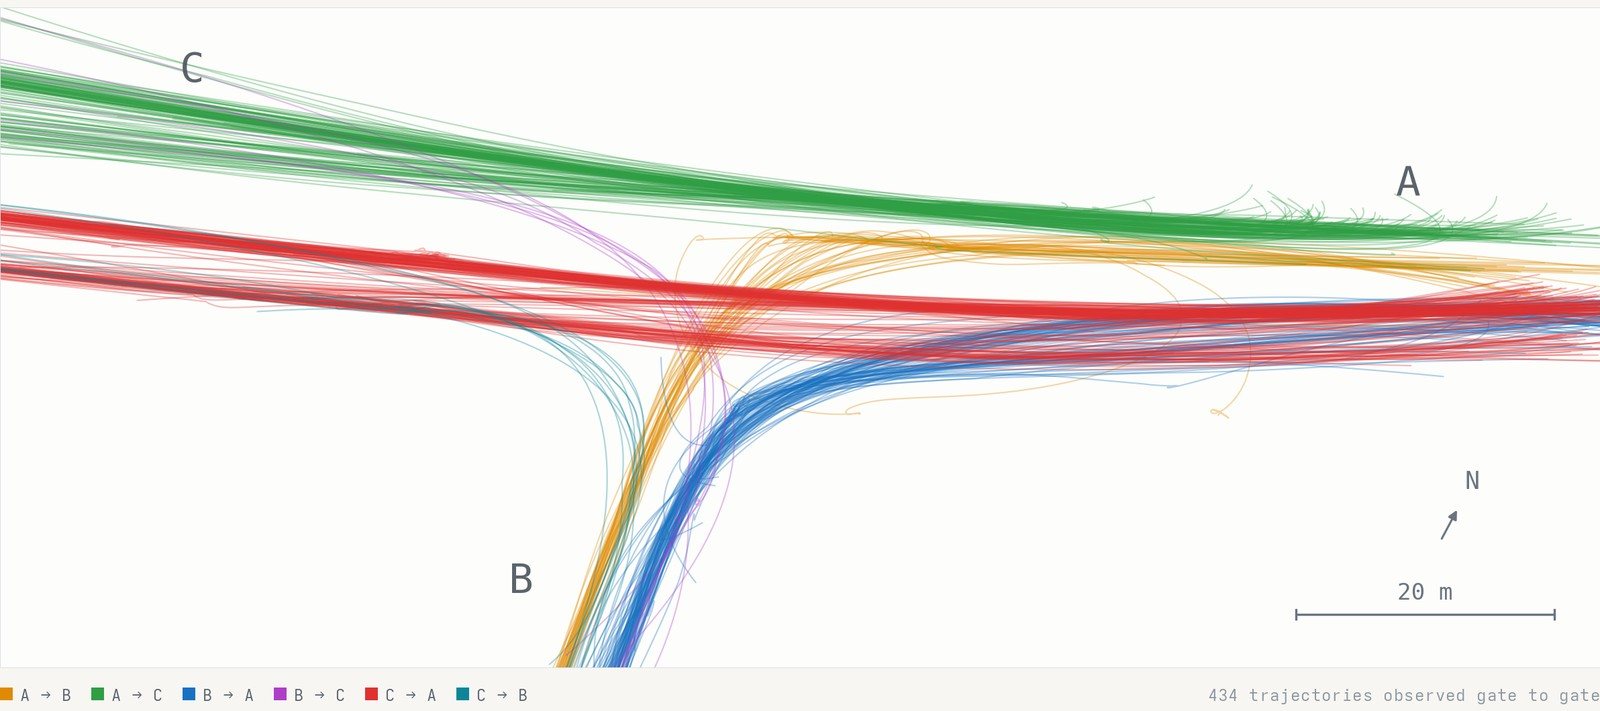
Četiri kamere spojene u jednu mapu putanja, za analizu i planiranje.
Radi sa PTV Visum, PTV Vissim i LISA.
Vidi samo vozilo u zoni induktivnog detektora.
Vidi ceo prilaz: svako vozilo, red i brzinu.
Broj vozila po svakom paru ulaz–izlaz.
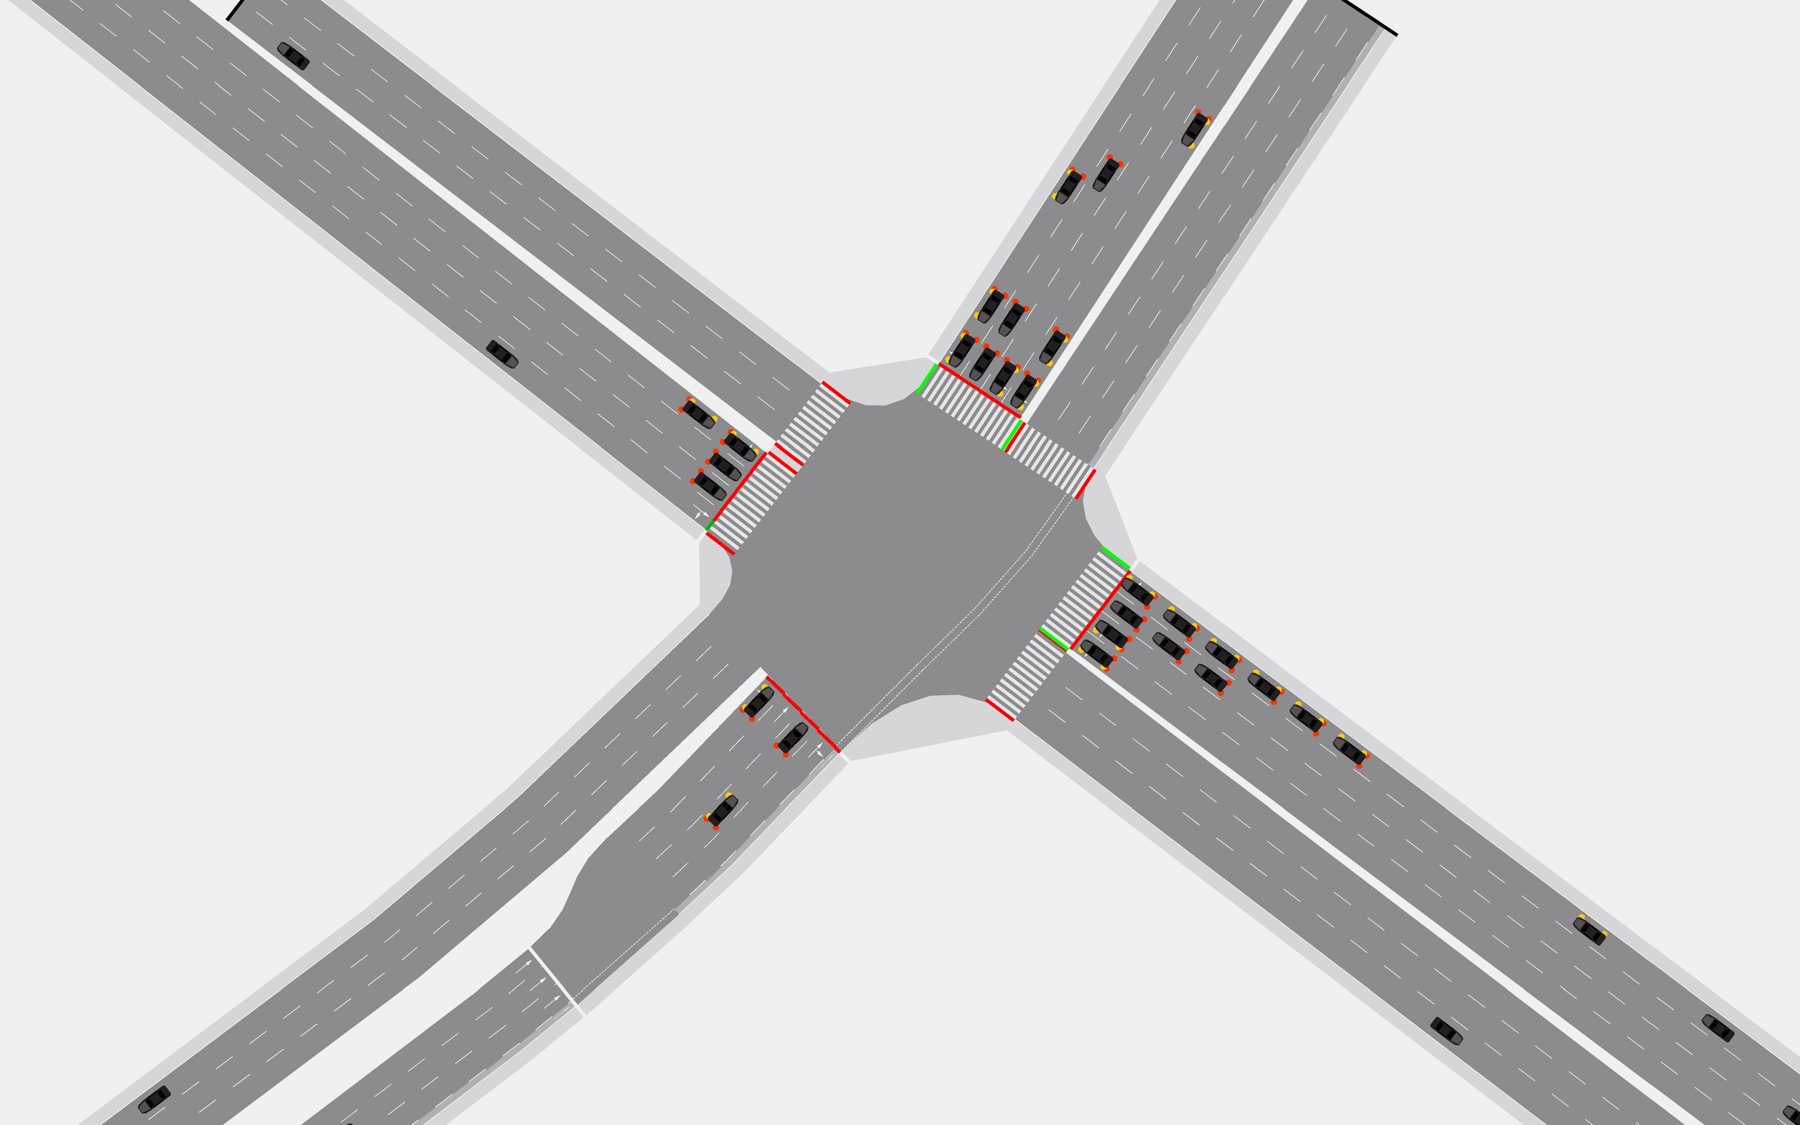
Svaka putanja kroz raskrsnicu, obojena po manevru.
Gde saobraćaj zaista stoji: redovi i konfliktne zone.
| Iz \ Ka | A | B | C | Σ |
|---|---|---|---|---|
| A | · | 54 | 220 | 274 |
| B | 92 | · | 21 | 113 |
| C | 348 | 21 | · | 369 |
| Σ | 440 | 75 | 241 | 756 |